ICP (Iterative Closest Point) is het meest klassieke algoritme op het gebied van 3D-punt-cloudregistratie en vormt een van de technische fundamenten voor realtime- stitching in intraorale scanners.
Het probleem dat ICP oplost
Elk frame dat door een intra-orale scanner wordt vastgelegd, bedekt slechts een klein deel van het tandoppervlak. Honderden of duizenden frames moeten worden uitgelijnd in één enkel verenigd coördinatensysteem. Wanneer twee overlappende puntenwolken een onbekende relatieve positie hebben, vindt ICP automatisch de optimale starre-lichaamstransformatie (rotatie RRR + translatie ttt) die de twee wolken het beste uitlijnt.
Basisalgoritmeworkflow
Zoek voor elk punt in de bronpuntenwolk het dichtstbijzijnde punt in de doelpuntenwolk als correspondentie.
Bereken op basis van de corresponderende puntenparen de starre-lichaamstransformatie (R,tR, tR,t) die de gemiddelde kwadratische afstand tussen de twee sets punten minimaliseert.
Pas de transformatie toe op de bronpuntenwolk.
Herhaal het proces totdat de verandering in de gemiddelde afstand onder een drempel daalt of het maximale aantal iteraties is bereikt.
Verbeteringen en uitdagingen bij intra-oraal scannen
Real- vereisten
Standaard ICP is rekenintensief, maar intra-orale scanners moeten de registratie binnen tientallen milliseconden voltooien. In de praktijk worden verschillende versnelde varianten gebruikt:
KD-Boomversnelling voor zoeken naar de dichtstbijzijnde-buren.
Feature-point pre-matching: descriptors zoals FPFH of SHOT brengen eerst initiële overeenkomsten tot stand, gevolgd door ICP-boeteregistratie.
GPU-parallelisatie: ICP-berekeningen worden in realtime op de GPU uitgevoerd.
Frame-naar-Modelregistratie: het huidige frame wordt geregistreerd bij het reeds-gefuseerde globale model, wat minder drift veroorzaakt dan frame-naar-frameregistratie.
Drift probleem
Opeenvolgende frame-naar-frame-registratie accumuleert fouten; na het scannen van een volledige boog kan aan het uiteinde een merkbare verkeerde uitlijning optreden. Oplossingen zijn onder meer:
Lus-sluitingsdetectie: wanneer de scan terugkeert naar een eerder gescand gebied, wordt een lus gedetecteerd en verdeelt de globale pose-grafiekoptimalisatie de fout opnieuw.
Functie-gebaseerde globale consistentie-optimalisatie.
AI-ondersteunde grove lokalisatie die een betrouwbare initiële schatting oplevert en de kans verkleint dat ICP onder lokale minima valt.
Dynamische objectinterferentie
Beweging van de lippen of tong van de patiënt creëert 'dynamische objecten'. Als deze tijdens de registratie als statische gegevens worden behandeld, treden er fouten op. Moderne algoritmen combineren semantische segmentatie (AI-herkenning van tong en lippen) om dynamische gegevens uit te sluiten.
Klinische betekenis
Als u ICP begrijpt, kunt u verklaren waarom het scannen continu moet plaatsvinden zonder grote sprongen (er zijn voldoende overlappende gebieden nodig voor ICP), waarom tracking gemakkelijk verloren gaat in gebieden met -slechte kenmerken (gebrek aan duidelijke corresponderende punten) en waarom volledige- boogscans terminale afwijkingen kunnen vertonen (geaccumuleerde fouten).
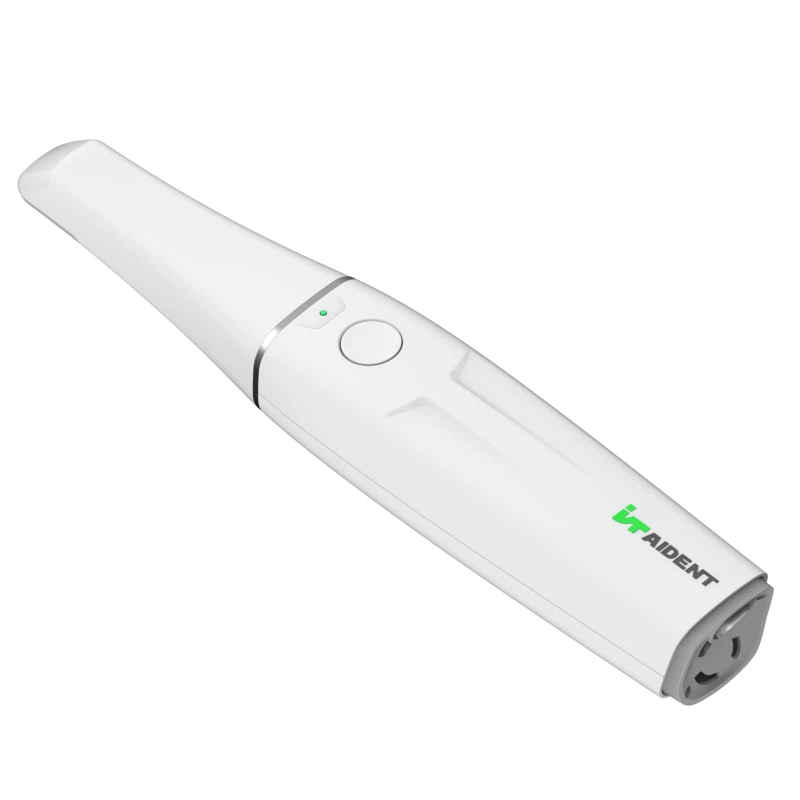
Bij Aident Technology integreert de AI-30 intraorale scannerserie hoge-gestructureerde-lichtopname met intelligente realtime-verwerking voor stabiele registratie en nauwkeurige volledige- boogmodellen. Met meer dan of gelijk aan 30 frames per seconde, minder dan of gelijk aan 10 μm volledige- boognauwkeurigheid, poeder-vrije echte-kleurenscans en een ultralicht ontwerp van 156–198 g ondersteunt de AI-30 efficiënte digitale workflows aan de stoel en in het laboratorium.
Ontdek onze oplossingen:
- Overzicht intra-orale scanner
- Tandheelkundige mondscanner
- 3D intra-orale scanner
- Snelle intra-orale scanner
Neem contact op met Aident voor OEM/ODM-samenwerking, groothandelsprijzen of een live demonstratie en ervaar hoe geavanceerde realtime registratie-algoritmen betrouwbare digitale vertoningen opleveren.