Gebaseerd op Lu Pingyue, "Research on Point Cloud Registration Technology for Intraoral Scanning Systems", masterproef, University of Electronic Science and Technology of China, 2023.
Dit artikel reorganiseert het proefschrift rond een duidelijke probleem-methode-experiment-engineering-beperkingen-structuur. Het richt zich op herbruikbare technische ideeën voor betere tandheelkundige digitale modellen en evalueert geen commercieel apparaat of oplossing.
Waarom puntenwolkregistratie belangrijker is dan het vastleggen van één frame
Een intra-orale scanner legt in elk frame slechts een klein lokaal oppervlak van het gebit vast. Het bouwen van een compleet digitaal oraal model vereist het transformeren van tientallen of zelfs honderden van deze lokale puntenwolken in een gemeenschappelijk coördinatensysteem.
Reconstructiefouten met enkele-frames hebben vooral invloed op de lokale geometrie. Registratiefouten planten zich echter voort langs het scanpad. Verkeerde overeenkomsten kunnen dubbele beelden, gaten, gaten, knobbelverschuivingen of progressieve buiging van de tandboog veroorzaken.
De centrale onderzoeksvraag luidt:
Hoe kunnen de inherente scènekarakteristieken van intra-orale scanpuntenwolken worden gebruikt om de klassieke registratiepijplijn te verbeteren, zodat het algoritme zich meer op het tandgebied concentreert en tegelijkertijd de rekenkosten van voorbewerking en fijne registratie beheerst?
Het proefschrift bedenkt geen nieuw raamwerk. Het verbetert de klassieke pijplijn "voorverwerking → grove registratie → fijne registratie → meshing" met vier praktische aanpassingen die zijn afgestemd op intra-oraal scannen:
Punt-wolksegmentatie + cameracoördinaten en gezichtspuntafstand om ruis en een deel van de gingivale punten te verwijderen
Eén-dimensionaal krommingshistogram voor functie-met behoud van-sampling
Gezichtspunt-afstand-gebaseerde foutweging binnen punt-naar-vlak ICP
Combinatie van Euclidische afstand en FPFH-kenmerkafstand om verdachte overeenkomsten te filteren
Scriptie- en projectoverzicht
| Item | Inhoud |
|---|---|
| Titel | Onderzoek naar Point Cloud-registratietechnologie voor intra-orale scansystemen |
| Auteur | Lu Pingyue |
| Toezichthouder | Universitair hoofddocent Lu Guanghui |
| Instelling & majoor | Universiteit voor Elektronische Wetenschap en Technologie van China, Computerwetenschappen en Technologie |
| Jaar | 2023 |
| Voorwerp | Gestructureerd-licht intraoraal scansysteem |
| Belangrijkste taken | Point-cloud-ruisonderdrukking, down-sampling, grove registratie, fijne registratie, meshing en softwareprototype |
| Kernalgoritmen | Groeiende regio, kromming-intervalbemonstering, FPFH, SAC-IA, punt-naar-vlak ICP |
| Uitvoering | C++11, PCL, OpenCV, VTK, Qt |
| Natuur | Masterscriptie en experimenteel softwareprototype (geen productimplementatie of open-opensource-release gerapporteerd) |
Bij de experimenten werd gebruik gemaakt van een gestructureerd-lichtprototype (camera 1920×1080 bij 60 fps, projector 1920×1080 bij 168 fps). Testplatform: AMD Ryzen 7 5800H, 16 GB RAM, NVIDIA RTX 3050. De resultaten zijn validaties op module-niveau op experimentele puntenwolken, geen volledige realtime- productbenchmarks.
De echte problemen die het werk aanpakt
1. Gingivale punten kunnen "beter registreren", maar zorgen ervoor dat de tanden slechter registreren
Intraorale puntwolken bevatten tanden, tandvlees en geluid. Grotere, gladdere gingivale gebieden kunnen de kleinste--registratie domineren. Klinisch gezien zijn knobbels, fossae en margelijnen echter het belangrijkst. Als u de voorkeur geeft aan grote gingivale gebieden, kan dit een verkeerde uitlijning van de occlusale oppervlakken tot gevolg hebben. Verafgelegen gebieden hebben ook meer last van kalibratiefouten, reconstructieruis en occlusie. Het proefschrift maakt gebruik van een praktische prior: in de meeste lokale frames bevinden de tanden zich dichter bij het gezichtspunt van de camera dan het achterste tandvlees. Denoising en ICP-weging zijn rond deze aanname opgebouwd.
2. Dichte wolken vertragen de registratie; uniforme down-bemonstering verliest tandheelkundige kenmerken
Typische experimentele wolken bevatten 22 000–28 000 punten. Directe normale schatting, FPFH, zoeken naar de dichtstbijzijnde- buurman en iteratieve registratie worden duur. Voxelfiltering is snel, maar kan groeven en scherpe randen onderbemonsteren. Bij normale-ruimtebemonstering blijven gebieden met hoge-kromming behouden, maar er zijn veel bins nodig in de normale 3-D-ruimte. Kromming-intervalbemonstering reduceert het histogram tot één dimensie, terwijl de voorkeur wordt gegeven aan gebieden met veel kenmerken.
3. Klassieke ICP accepteert geometrisch nauwe, maar -verschillende overeenkomsten
Op repetitieve tandoppervlakken garandeert een kleine Euclidische afstand geen overeenkomende lokale geometrie. Het proefschrift voegt daarom de FPFH-kenmerkafstand toe als tweede filter tijdens fijne registratie.
Methode 1: Segmentatie + cameracoördinaten om het tandgebied te extraheren
Pijpleiding:
verwijdering van radiusuitschieters → schatting van normaal en kromming → groeiende regio → camera-coördinatenbeperkingen → verwijdering van kleine-regio → dichtstbijzijnde regio's behouden
Door het verwijderen van straaluitschieters worden geïsoleerde reconstructieruis verwijderd.
Gewogen lokale-vlakaanpassing schat normaalwaarden (georiënteerd op de bekende camera) en kromming.
Bij gebiedsgroei (versoepelde normale-hoekbeperkingen) wordt gebruik gemaakt van natuurlijke breuken veroorzaakt door interdentale ruimtes, schaduwen en occlusies.
Punten worden omgezet in het cameraframe; gebieden buiten een effectief 3D-bereik worden weggegooid.
Regio's die kleiner zijn dan 10 % van de grootste resterende regio worden geschrapt; de twee dichtstbijzijnde gebieden bij het gezichtspunt blijven behouden (om te voorkomen dat tanden die door schaduwen zijn gespleten worden weggegooid).
Op vier testwolken duurde het verwijderen van ruis 255-335 ms (gedomineerd door regiogroei en schatting van normale/kromming). Het strikt terughalen van registraties van 0,2 mm verbeterde gemiddeld met ongeveer 20,3 procentpunten. Beperking: wanneer tanden en tandvlees één enkel verbonden onderdeel vormen, kan de methode ze niet alleen op basis van connectiviteit scheiden.
Methode 2: Kromming-Intervalbemonstering
In plaats van eenvoudigweg de hoogste- krommingspunten te behouden (die buiten het overlapgebied kunnen liggen), wordt het krommingsbereik verdeeld in klassen en worden punten bemonsterd, beginnend bij hoge- krommingspunten, terwijl nog steeds enkele midden- en lage- krommingspunten behouden blijven. Hierdoor blijven de kenmerken behouden, maar is er toch voldoende gemeenschappelijke ondersteuning voor grove registratie.
Vergeleken met normale-ruimtebemonstering, schalen één--dimensionale krommingsklassen beter bij grotere doelgroottes:
| Doelpunten | Voxel | Normale-spatie | Kromming-interval |
|---|---|---|---|
| 1 000 | 1 ms | 22 ms | 27 ms |
| 3 000 | 1 ms | 47 ms | 32 ms |
| 7 000 | 2 ms | 98 ms | 34 ms |
De uiteindelijke registratienauwkeurigheid van de drie methoden was vergelijkbaar; De belangrijkste waarde van curvatuursteekproeven zijn de lagere onderhoudskosten-terwijl de kenmerkende bias behouden blijft. Voxelfiltering blijft de snelste optie wanneer pure snelheid vereist is.
Methode 3: FPFH + SAC-IA voor grove registratie
Klassieke strategie in twee-fasen:
Grof: FPFH (33-dimensionaal) + SAC-IA
Fijn: wijs-naar-vlak ICP
De wolken daalden-bemonsterd tot 5 000 punten. SAC-IA met 100 iteraties (gekozen als praktische afweging-) was gemiddeld ~2,2 s. Wederzijdse-correspondentiebeperkingen verbeterden de nauwkeurigheid; vroegtijdige beëindiging verkortte de tijd maar verminderde de stabiliteit. SAC-IA is daarom beter geschikt voor initialisatie, herstel na trackingverlies of offline gebruik dan voor elk frame van scannen met hoge-frame-snelheid.
Methode 4: ICP de voorkeur geven aan betrouwbare tandcorrespondenties
Gezichtspunt-afstandsweging
Doelpunten dichter bij de camera krijgen een groter gewicht bij de punt-naar-vlakfout. Het doel is een betere uitlijning van het (meestal betrouwbaardere) nabij-tandgebied in plaats van een minimale algehele RMSE.
Euclidische + FPFH-fusieafstand
Voor elke ICP-correspondentie worden beide afstanden berekend, genormaliseerd en gecombineerd. Alleen de lagere-fusie-afstandsfractie (stabiel in het bereik van 0,4–0,8) neemt deel aan de transformatieschatting-die qua geest vergelijkbaar is met de getrimde ICP, maar waarbij ook gebruik wordt gemaakt van kenmerkinformatie.
Op zes testwolken verhoogden de gecombineerde verbeteringen de herinnering van 0,2 mm gemiddeld met ~7,1 procentpunten. RMSE en 0,6 mm terugroepactie verbeterden niet bij elke set; in sommige gevallen nam het aandeel hoge-precieze correspondenties toe, terwijl de totale RMSE steeg. De methode optimaliseert daarom het aandeel uitlijningen met hoge-nauwkeurigheid in plaats van elke metriek tegelijk.
De looptijd van een duidelijk punt-naar-vlak ICP was 27-45 ms; met fusiebeperkingen steeg het tot 51–126 ms.
Reikwijdte van softwareprototypes
Het prototype implementeert:
Voorverwerking (verwijdering van uitschieters, normalen/kromming, regiogroei, coördinatenfiltering, krommingbemonstering)
Registratie (FPFH, SAC-IA, gezichtspunt-gewogen ICP, fusie-afstandsbeperkingen)
Meshing (voxelfiltering, bewegende kleinste kwadraten, bal-draaiende triangulatie, niet-verdeelstukreparatie, opvullen van gaten, randoptimalisatie, vlak-normale correctie)
Stack: C++11, Visual Studio 2017, PCL 1.8.1, OpenCV 4.3.0, VTK 8.0.0, Qt 5.12.1, plus camera and DLP SDKs.
Gedemonstreerde modules werken end{0}}tot-end op een paar frames, maar continue framesnelheid, end{2}}tot- latentie, lange-reeksdrift, tracking-fail/herstelpercentages, volledige-absolute nauwkeurigheid en vergelijking met klinische referentiemodellen worden niet gerapporteerd. De software is een algoritme-validatieprototype, geen klinisch geverifieerd real-systeem.
Waarde en beperkingen
Herbruikbare sterke punten
De methoden zijn nauw gekoppeld aan echte intra-orale priors (tanden dichter bij de camera, grote gingivale gebieden, repetitieve lokale geometrie).
Verbeteringen blijven binnen goed-begrepen modules (regiogroei, kromming, FPFH, SAC-IA, ICP) die eenvoudig te implementeren en te debuggen zijn in C++/PCL.
Het terughalen van de dubbele- drempelwaarde (0,6 mm en 0,2 mm) onderscheidt de algehele pasvorm van de hoge- lokale pasvorm.
Waarschuwingen
Kleine steekproefomvang (voornamelijk 4-6 wolken).
Vaste geometrische priors falen wanneer tanden en tandvlees met elkaar verbonden zijn of wanneer de scanhoeken sterk veranderen.
SAC-IA-kosten (~2,2 s bij 5 000 punten/100 iteraties) sluiten gebruik per-frame uit.
Geen globale optimalisatie, lussluiting of pose{0}}grafiekbehandeling van lange reeksen.
Beperkte vergelijkende statistieken en geen externe klinische-waarheidsmodellen.
Praktische technische inzichten voor intra-orale scansystemen
Niet elk punt mag even zwaar wegen.Combineer gezichtspuntafstand, reconstructievertrouwen, normale stabiliteit, kromming, reflectiemaskers en (indien beschikbaar) semantische labels in een multi-betrouwbaarheidsmodel.
Houd dure globale registratie buiten de normale tracking-loop.Gebruik eerdere-positievoorspelling + lokale ICP voor routineframes; breid de zoekopdracht uit of schakel over naar keyframes wanneer de kwaliteit afneemt; alleen FPFH/SAC-IA/FGR of aangeleerde descriptors aanroepen voor herstel; pas glijdende-venster/lus-sluiting/positie-grafiekoptimalisatie toe voor lange reeksen.
Verplaats de evaluatie van paarsgewijze fouten naar volledige-klinische statistieken.Rapporteer juistheid en precisie op afzonderlijke tanden, halve{0}}boog en volledige-boog, cumulatieve drift, kritieke-regiofouten (knobbels, marges, contactgebieden), inter-operator- en inter-padherhaalbaarheid, robuustheid tegen vocht/reflectie/restauraties en eind-tot- latentie/geheugen.
Samenvatting
Het proefschrift construeert een complete, interpreteerbare pijplijn voor intra-orale puntwolkregistratie: verwijder tandvlees- en ruisinterferentie met segmentatie en cameraprioriteiten, comprimeer de wolk met kromming-intervalbemonstering, verkrijg een initiële pose met FPFH + SAC-IA en verfijn met gezichtspunt-gewogen, functie-afstand-beperkt punt-naar-vlak ICP. De verbeteringen verhogen het aandeel uiterst nauwkeurige tandcorrespondenties op de geteste gegevens, terwijl de resterende uitdagingen van aangesloten gingiva, grove registratiekosten en een beperkte evaluatieschaal worden benadrukt.
Vanuit een modern technisch perspectief dient het werk als een duidelijke traditionele basislijn. De blijvende les hiervan is dat de registratiekwaliteit bij intra-oraal scannen sterk afhangt van het correct definiëren van welke punten betrouwbaar zijn en welke overeenkomsten het verdienen om de optimalisatie te beïnvloeden.
Bron opmerking
Dit artikel is gebaseerd op de masterscriptie van Lu Pingyue uit 2023. Experimentele cijfers, apparaatparameters en conclusies volgen de originele tekst; uitspraken over procentuele-puntwinst, real-geschiktheid en technische reikwijdte zijn technische analyses die zijn afgeleid van deze gegevens.
Bent u op zoek naar betrouwbare intra-orale scans die nauwkeurige, volledige- digitale modellen opleveren?
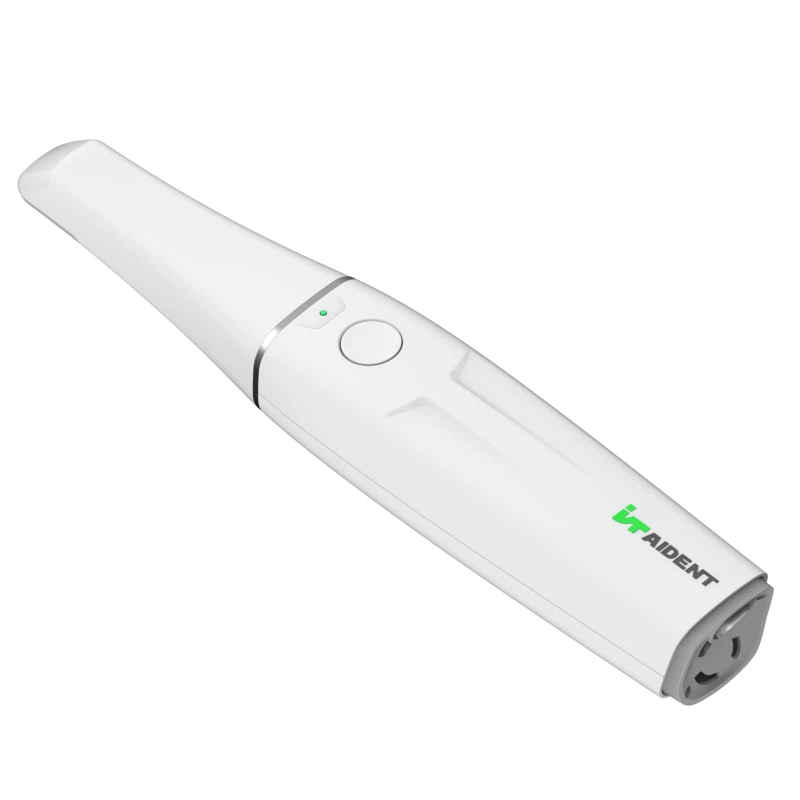
Moderne systemen zoals de Aident AI-30 (nauwkeurigheid minder dan of gelijk aan 10 μm, ultra-lichtgewicht ontwerp, poeder-vrij echte-kleurenscannen, open STL/PLY/OBJ-export) zijn nauwkeurig ontworpen om de hierboven besproken problemen met registratie en cumulatieve fouten te minimaliseren en naadloos te integreren in de workflows Scan → Ontwerp → Afdrukken.
Ontdek de AI-30 en complete digitale oplossingen ophttps://www.aident3d.com/of neem contact met ons op voor een demonstratie en ROI-vergelijking.